








天准星智亮相ROSCon China 2026,分享机器人解决方案落地实践


2026年10月16–18日,全球机器人开发者盛会ROSCon China 2026在上海举办。天准科技子公司、NVIDIA金牌合作伙伴天准星智受邀参会。10月17日,在NVIDIA物理AI全栈机器人官方技术工作坊上,产品总监范林林带来专题分享,详解基于NVIDIA全栈机器人平台的产业化落地实践。
当前具身智能产业化进入关键阶段,但行业仍存在诸多工程痛点:真实场景数据采集成本高、标注周期漫长;仿真环境与真机运行存在效果偏差;新任务适配需要反复调试基础模型;边缘端推理时延、稳定性难以满足工业标准;各类工具链相互割裂,数据、模型、仿真、部署无法形成统一闭环。范林林在分享中介绍,基于上述行业痛点,NVIDIA 全栈机器人平台构建起数据、仿真、模型、中间件、计算五层完整体系,打通原本相互独立的开发环节,形成数据采集 → 模型微调 → 仿真评测 → 真机部署标准化开发工作流,大幅降低机器人项目试错成本,提升任务迁移复用效率。
数据层:借助 Isaac Teleop 遥操作示教、Cosmos 世界模型生成合成数据,减少真实场景采集压力;
仿真层:依托 Isaac Sim、Isaac Lab 搭建物理仿真环境,提前在虚拟空间完成任务验证;
模型层:基于 GR00T N1.7 开放机器人基础模型,少量示教数据即可快速适配新操作任务;
中间件层:通过 Isaac ROS 衔接算法与硬件,实现策略向执行机构的稳定桥接;
计算层:以 NVIDIA Thor 为算力底座,统一承载仿真、模型训练与真机边缘部署。
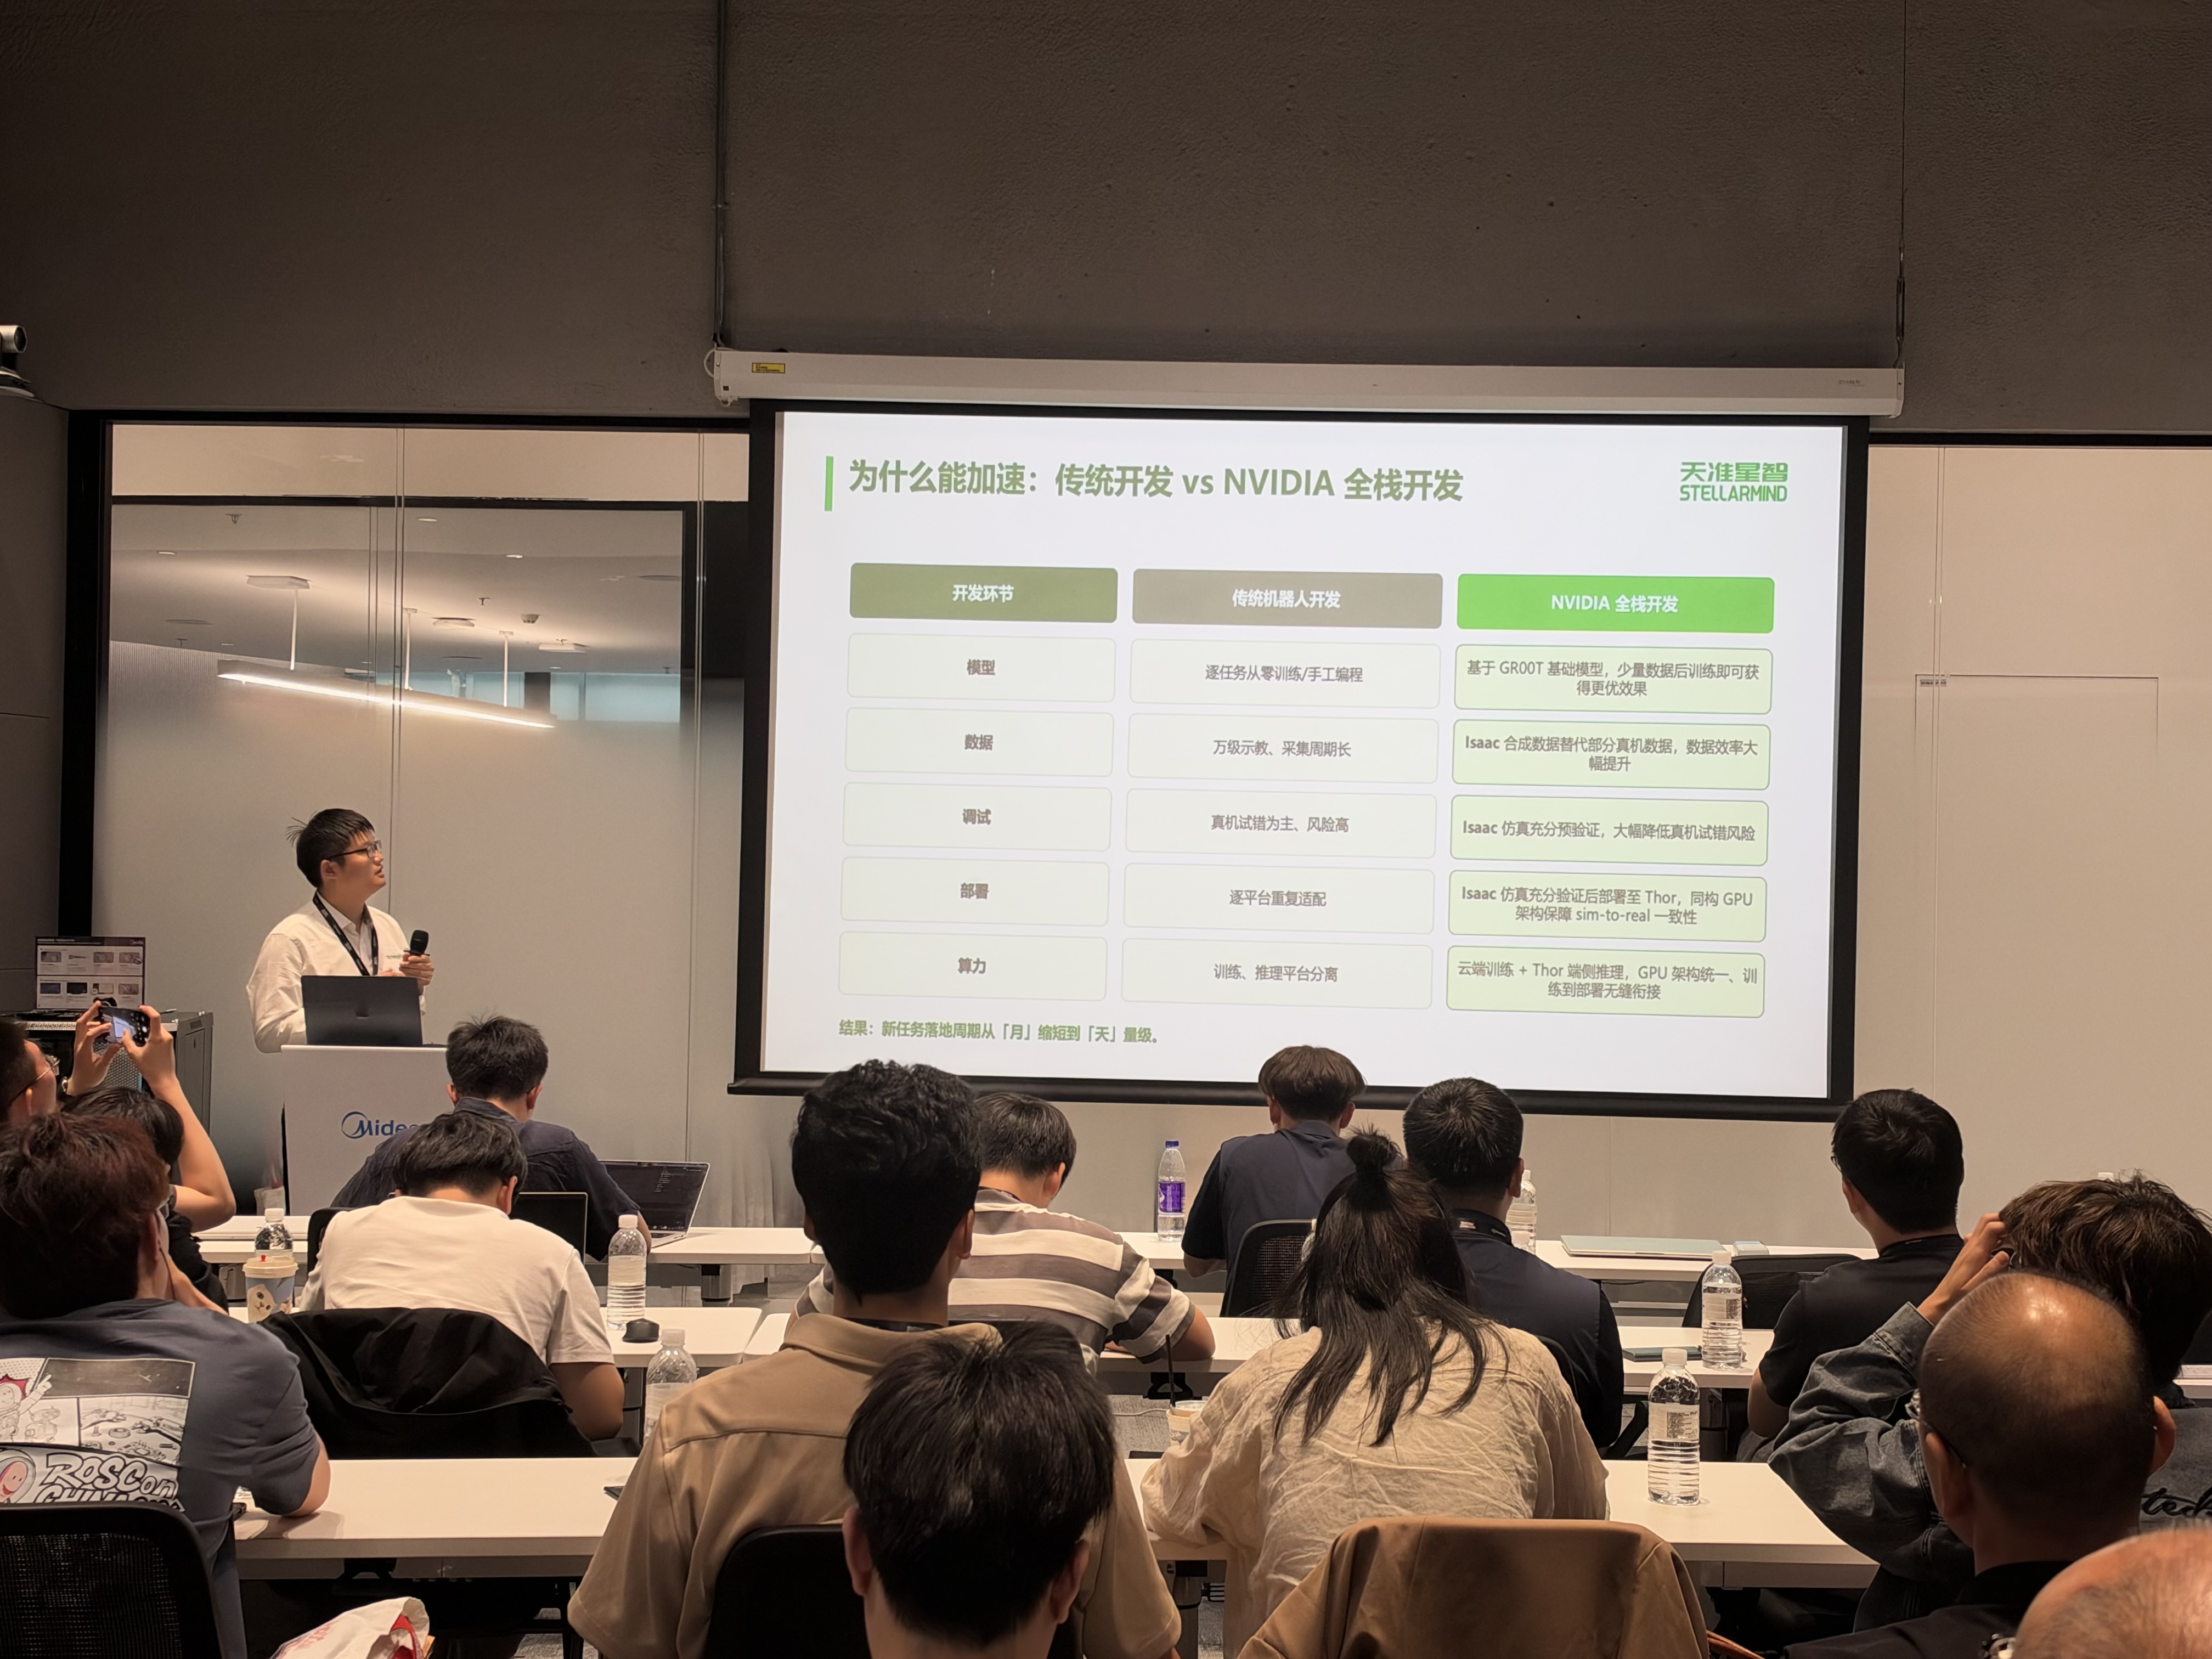
范林林现场介绍了团队端到端具身智能落地验证成果。本次工程验证以双臂机器人叠毛巾任务为载体,完成全链路闭环测试:流程覆盖机械臂校准、遥操作示教采集真实数据、GR00T N1.7 模型微调、Isaac 仿真预验证,最终将模型部署至自研星辰 N10 具身大脑(搭载 NVIDIA Jetson Thor),实现真机连续稳定作业。
在数据方案上,团队采用真实数据叠加仿真合成数据的组合训练策略:以 100 组真实示教数据为基底,搭配 900 组 Isaac Lab 生成仿真数据,扩充至千组规模数据集;同时通过域随机化丰富场景分布。A/B 对照实验证明,混合数据集可显著提升机器人在物体姿态、摆放位置多变场景下的泛化能力,印证具身任务中高质量、高覆盖的数据,比单纯海量数据更为关键。
为满足真机实时控制的硬性要求,团队对比多套推理方案,最终选用 TensorRT 量化优化,将端到端推理时延压缩至约 40ms,在保障任务成功率的前提下,满足边缘端实时运行指标。
范林林强调,叠毛巾验证任务的核心价值不在于单一操作本身,而是沉淀一套通用机器人开发最佳实践:校准先行、做好环境隔离、优先保障数据质量、仿真前置验证、TensorRT 量化落地、全栈统一平台迭代。这套范式可迁移至单臂、双臂、移动操作机器人等各类具身智能作业场景。
天准星智将具身智能产业化落地划分为三大阶段:第一阶段完成单点任务闭环验证;第二阶段拓展多类型操作与复杂环境作业;第三阶段依托统一的数据、模型、仿真、硬件底座,实现方案规模化复制。
本次 ROSCon China 的技术分享,完整验证了一条从仿真到真机、从模型原型走向工程化落地的全链路路径。未来,天准星智将持续聚焦物理 AI 端侧基础设施,向行业开放经过实战验证的机器人开发能力,携手产业伙伴,推动具身智能走出实验室原型,落地为稳定可靠的产业化应用。
关于天准星智
苏州天准星智科技有限公司成立于2024年,注册资金2.62亿,是科创板首批上市企业天准科技(股票代码:688003)的子公司,前身为天准科技2019年设立的机器人事业部。
公司聚焦物理AI领域,专注于提供物理AI端侧基础设施。星智物理AI基础设施以端侧AI计算单元为关键硬件载体,基于星座物理AI工具链和星云物理AI垂域模型两大核心技术,驱动端侧飞轮和云端飞轮端-云协同,持续提升量产效率,为物理AI场景量产落地释放更多生产力。